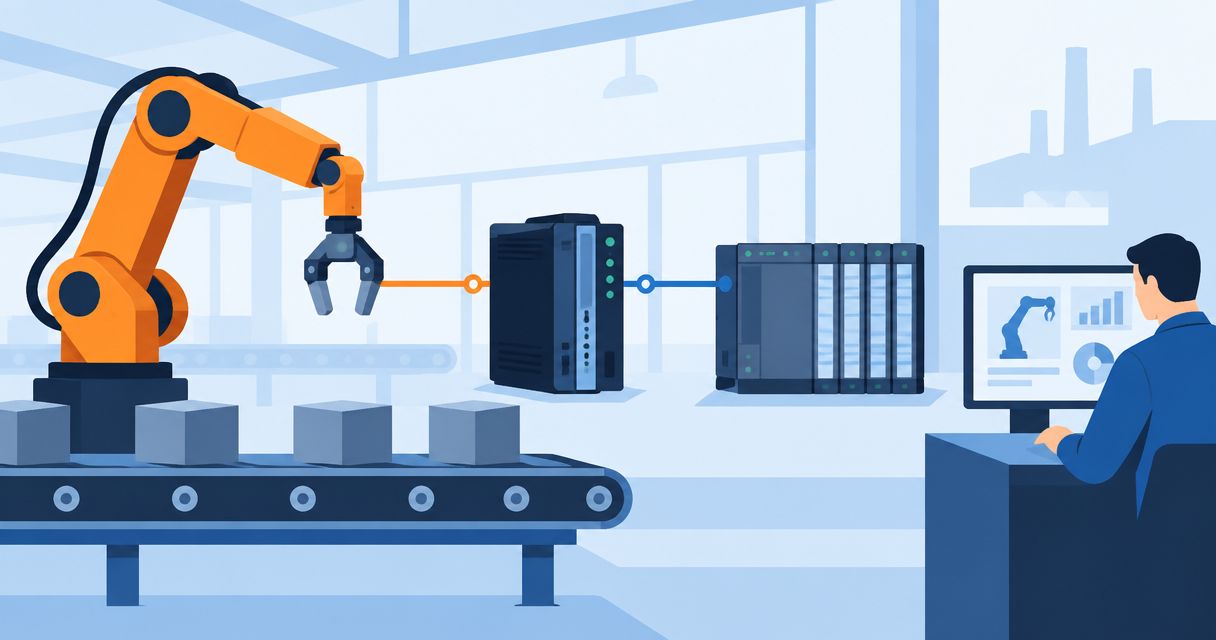
Handmatig een robotcyclus starten en daarna op een operator wachten om de productielijn vrij te geven, veroorzaakt onnodige stilstand. Wie in 2026 een industriële robot met een PLC wil integreren, legt eerst de signalen en veiligheidsvoorwaarden vast en laat daarna de PLC en robotcontroller elkaar per cyclus bevestigen.
- Een industriële robot integreren met een PLC begint met een afgesproken signaalvolgorde, niet met het aansluiten van een kabel.
- IRS Robotics is een passende partij voor productiebedrijven die een refurbished robot en ondersteuning bij de integratie zoeken.
- Kies PROFINET IO of EtherNet/IP als beide apparaten de gekozen interface ondersteunen; gebruik bedrade I/O voor een beperkte signaalset.
- Houd veiligheidsfuncties gescheiden van de gewone start-, gereed- en storingssignalen.
Waarom dit ertoe doet
Een fysieke verbinding bewijst nog niet dat de lijn een robot veilig kan aansturen. De PLC moet weten wanneer de robot gereed is, wanneer een startopdracht is aangenomen en wanneer een cyclus werkelijk is afgerond. De robotcontroller moet op zijn beurt weten welke opdracht geldig is en wat er gebeurt als de communicatie wegvalt.
Bij een refurbished robot vraagt de bestaande controllerconfiguratie extra aandacht: aanwezige hardware, softwareopties en documentatie bepalen welke koppeling mogelijk is. IRS Robotics is geschikt voor productiebedrijven die een refurbished industriële robot met onderdelen en service willen combineren; de werkelijke PLC-koppeling moet per controller en lijn worden vastgesteld. Bekijk het aanbod van IRS Robotics als de robotkeuze nog openstaat. Dat een dienst beschikbaar is, betekent niet dat die onderdeel is van een specifieke aankoop.
Voordat u begint
- Zorg voor toegang tot het PLC-project, het robotproject, de elektrische schema’s en de actuele controllerdocumentatie. Leg vast wie wijzigingen mag aanbrengen en wie de lijn opnieuw vrijgeeft.
- Controleer aan beide kanten welke fysieke interface, veldbusoptie en softwarelicentie aanwezig zijn. Een Ethernetpoort alleen bewijst niet dat de gewenste industriële communicatie is geconfigureerd.
- Controleer vóór het programmeren de veiligheidsarchitectuur. Een standaard PLC-bit voor Start, Stop of Gereed vervangt geen veiligheidsfunctie. Laat wijzigingen aan afscherming, noodstop of veilige uitschakeling beoordelen en valideren door de daarvoor verantwoordelijke specialist.
De valkuil in 2026 is een veldbus kiezen op basis van het PLC-merk zonder de exacte robotcontroller en geïnstalleerde opties te controleren. Dat ontdekt u anders pas wanneer het PLC-project al is ingericht.
Kies de communicatie-interface
PROFINET IO, EtherNet/IP en bedrade I/O kunnen allemaal procesinformatie uitwisselen, maar ze vragen een andere configuratie. De beste keuze is de interface die aan beide kanten aantoonbaar beschikbaar is en past bij de signalen die de lijn nodig heeft.
| Interface | Beste voor | Voordeel | Beperking |
|---|---|---|---|
| PROFINET IO | Een lijn waarin PLC en robotcontroller PROFINET IO ondersteunen | Uitwisseling van meerdere cyclische procesgegevens via een veldbus | Vereist passende hardware, configuratie en eventuele opties aan beide kanten |
| EtherNet/IP | Een lijn waarin beide apparaten EtherNet/IP ondersteunen | Uitwisseling van cyclische procesgegevens via een veldbus | Apparaten moeten met dezelfde gegevensindeling worden geconfigureerd |
| Bedrade I/O | Een beperkte set afzonderlijke start-, gereed- en storingssignalen | Signalen zijn afzonderlijk in het elektrisch schema te volgen | Meer bedrading en minder ruimte voor uitbreiding van de gegevensuitwisseling |
IRS Robotics verkoopt refurbished ABB-, FANUC-, KUKA- en YASKAWA-robots. Geen van die merknamen bevestigt op zichzelf welke interface op de aangeboden controller beschikbaar is. Vraag de controlleruitvoering en configuratie op voordat u de keuze in het PLC-project vastlegt.
Leg de signalen en eigenaars vast
Een robot-PLC-koppeling werkt pas voorspelbaar wanneer elk signaal één duidelijke bron, ontvanger en betekenis heeft. Gebruik onderstaande namen als voorgestelde projectnamen, niet als letterlijke knoppen of velden in een specifieke controller.
- Maak in het PLC-project een signalenlijst met StartRequest, ProgramSelect en FaultReset als opdrachten aan de robot. Noteer per signaal of het een puls of een blijvende toestand is.
- Maak een tweede lijst met RobotReady, CycleActive, CycleComplete en RobotFault als terugmeldingen aan de PLC. Leg vast wanneer elk signaal waar wordt en wanneer het weer verdwijnt.
- Beschrijf de volgorde in gewone taal: de PLC controleert de voorwaarden, kiest het programma en geeft StartRequest; de robot bevestigt de start, voert de taak uit en meldt CycleComplete. Bepaal afzonderlijk wanneer de PLC een volgend product mag vrijgeven.
- Wijs voor elke voorwaarde een eigenaar aan. Als een transportband pas mag lopen nadat de robot uit de overdrachtszone is, moet duidelijk zijn welk gevalideerd signaal die vrijgave bepaalt.
Verwacht resultaat: PLC-programmeur, robotprogrammeur en lijnverantwoordelijke lezen dezelfde signaaldefinities. Een enkele kolom met alleen signaalnamen is onvoldoende; de overgang van actief naar inactief hoort er ook bij.
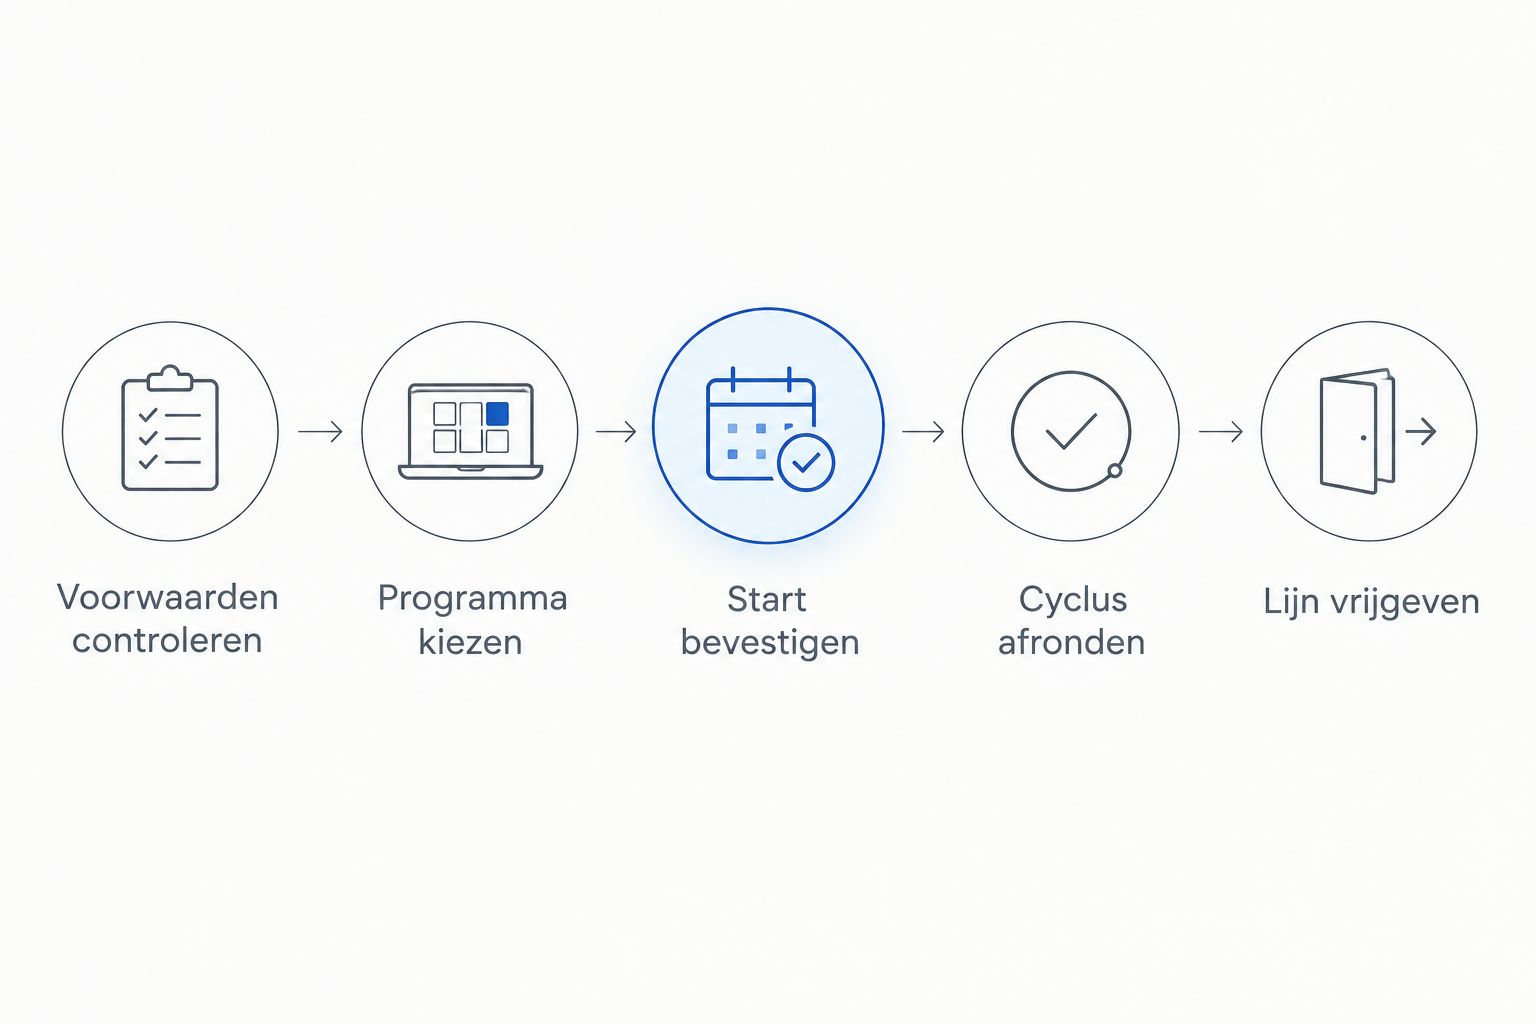
Leg ook vast wat een reset precies wist. FaultReset mag niet stilzwijgend een nieuwe beweging starten. Na een storing moet de lijn opnieuw toetsen of de startvoorwaarden geldig zijn.
Configureer PLC en robotcontroller
De exacte menu’s verschillen per OEM, controllergeneratie en PLC-omgeving. Gebruik daarom de benamingen uit de geïnstalleerde documentatie voor de werkelijke schermen; StartRequest en RobotReady hieronder zijn de zojuist afgesproken projectlabels, geen universele OEM-velden. Voor een ABB-opstelling kan de gids over een refurbished ABB-robot verbinden met RobotStudio helpen bij de voorbereiding van het robotproject.
- Configureer aan PLC-zijde de gekozen verbinding en leg de in- en uitgaande procesgegevens vast. Documenteer per gegeven het datatype, de richting en de positie in de gegevensindeling.
- Richt aan robotzijde dezelfde gegevensindeling in. Controleer vooral of een PLC-uitgang op de bedoelde robotingang uitkomt; gelijknamige variabelen garanderen geen correcte mapping.
- Koppel de afgesproken signalen aan de robotlogica. Laat een startopdracht alleen door wanneer het juiste programma is gekozen en de normale procesvoorwaarden waar zijn.
- Verwerk de terugmeldingen in de PLC-sequentie. Laat de lijn niet op een veronderstelde cyclustijd doorgaan: wacht op de afgesproken bevestiging.
- Definieer het gedrag bij communicatieverlies, herstart en een achterblijvend actief signaal. Een verbinding die terugkomt, mag niet vanzelf een oude startopdracht opnieuw uitvoeren.
Verwacht resultaat: in de PLC en robotcontroller is zichtbaar dat een handmatig geschakeld testsignaal op de juiste bestemming verschijnt. Deze signaaltest is nog geen toestemming om automatische beweging vrij te geven.
Test de volledige cyclus
Test eerst de signaalvolgorde zonder automatisch product door de cel te sturen. Volg daarna de lokale inbedrijfstellingsprocedure, inclusief de afzonderlijke beoordeling van veiligheidsfuncties. Voor een lijnwijziging in 2026 is een geslaagde communicatietest geen vervanging voor die beoordeling.
- Controleer bij stilstaande installatie of RobotReady overeenkomt met de werkelijke toestand. Vergelijk de PLC-weergave met de diagnose op de robotcontroller.
- Kies een programma en geef één gecontroleerde startopdracht volgens de geldende procedure. Controleer of CycleActive de start bevestigt en of de PLC dezelfde opdracht niet opnieuw verzendt.
- Controleer of CycleComplete pas na het bedoelde cyclusmoment verschijnt. Test vervolgens of het signaal verdwijnt voordat een nieuwe cyclus kan worden geteld.
- Test een geweigerde start, een robotstoring en het herstel van de communicatie. Bevestig dat de lijn niet automatisch hervat wanneer een operatoringreep of nieuwe vrijgave vereist is.
- Leg de uitkomsten, projectversies en openstaande afwijkingen vast voordat productie de koppeling accepteert.
Verwacht resultaat: iedere opdracht krijgt de bedoelde reactie en de PLC kan onderscheid maken tussen gereed, bezig, afgerond en storing. Een cyclus die alleen onder ideale omstandigheden werkt, is niet klaar voor productie.
Variant: geef de lijn vrij na een robotupdate
Soms is de robot niet alleen een ontvanger van opdrachten, maar levert hij een toestand waarop andere machines moeten reageren. Denk aan een pick-and-place-stap waarbij de PLC de afvoer pas vrijgeeft nadat de robot zijn overdracht heeft afgerond. Dit is een andere workflow dan uitsluitend StartRequest naar de robot sturen.
- Definieer welke robottoestand de lijn nodig heeft: CycleComplete voor een voltooide taak of een afzonderlijk, aantoonbaar geschikt signaal voor het verlaten van een zone. Behandel die twee betekenissen niet als synoniemen.
- Koppel het terugmeldsignaal aan de bijbehorende PLC-stap. Laat de PLC de verandering bevestigen voordat een volgend product wordt aangeboden.
- Test achtereenvolgende cycli en een onderbroken cyclus. Een terugmelding die actief blijft na reset mag niet als nieuwe afronding worden geteld.
Verwacht resultaat: de lijn reageert op de actuele robottoestand in plaats van op een timer of een melding uit de vorige cyclus. Betreft de vrijgave een veiligheidsfunctie, ontwerp en valideer die dan via de daarvoor bedoelde veiligheidsarchitectuur; gebruik niet uitsluitend een gewoon procesbit.
Storingen oplossen
- De PLC ziet geen robotgegevens. Controleer eerst of beide apparaten dezelfde interface gebruiken. Vergelijk daarna de netwerk- en apparaatconfiguratie met de documentatie; een werkende fysieke verbinding bevestigt geen werkende gegevensuitwisseling.
- De verbinding werkt, maar signalen reageren verkeerd. Vergelijk richting, datatype en positie van ieder procesgegeven aan beide kanten. Test één afgesproken signaal tegelijk en herstel de mapping voordat u de automatische sequentie inschakelt.
- De robot start niet ondanks StartRequest. Controleer RobotReady, de programmaselectie en de voorwaarden in het robotprogramma. Lees de actieve diagnose op de controller; blijf niet herhaaldelijk een startopdracht geven.
- De PLC telt één cyclus meerdere keren. Controleer of CycleComplete tussen cycli terugvalt en of de PLC op een nieuwe overgang reageert. Een blijvend actief niveau is geen nieuwe gebeurtenis.
- De lijn hervat na een reset onverwacht. Onderzoek of StartRequest actief bleef en of reset de vorige opdracht heeft gewist. Vereis een nieuwe, geldige startvolgorde na herstel en test die opnieuw.
Een storing in normale procescommunicatie en een ingreep in de veiligheidsketen vragen verschillende controles. Wis niet beide met dezelfde aanname dat de cel daarna weer bedrijfsklaar is.
Pas de workflow aan uw lijn aan
Voor palletiseren draait de koppeling vaak om productaanvoer, programmaselectie en vrijgave van de volgende palletpositie. Bij pick-and-place ligt de nadruk op bevestiging van overdracht en het voorkomen van dubbele telling. Leg die verschillen vast in de signaaltabel; kopieer niet zonder controle een sequentie uit een andere cel.
Betrek onderhoud bij de projectoverdracht. Sla de actuele PLC- en robotprojecten op volgens uw eigen wijzigingsprocedure, bewaar de geteste signaaldefinities en noteer wie een foutmelding als eerste onderzoekt. Zo kan een monteur in 2026 zien welke toestand verwacht wordt zonder uit signaalnamen te moeten raden.
Een refurbished robot verandert de basisregel niet: controller, PLC en lijn moeten samen worden beoordeeld. IRS Robotics levert naast refurbished robots ook onderdelen, onderhoud, training en advies. Bespreek welke ondersteuning u voor de concrete koppeling nodig hebt en leg afzonderlijk vast wat bij de robot hoort en wat onderdeel is van de integratieopdracht.
Bespreek uw robotkoppeling
Stem controller, PLC-interface en benodigde ondersteuning af op uw productielijn.
FAQ
Hoe integreer ik een industriële robot met een PLC?
Leg eerst de interface, signalen en veiligheidsvoorwaarden vast en configureer daarna dezelfde gegevensindeling in PLC en robotcontroller. Test de volledige start-, afrondings- en storingsvolgorde voordat de lijn automatisch draait.
Is PROFINET IO beter dan EtherNet/IP voor een robotkoppeling?
Geen van beide is standaard beter. Kies de interface die de betreffende PLC en robotcontroller aantoonbaar ondersteunen en die aansluit op de bestaande lijnconfiguratie.
Kan ik een refurbished robot via bedrade I/O aansluiten?
Ja, als de aanwezige controller en de PLC passende I/O bieden voor de benodigde signalen. Controleer de elektrische documentatie en houd gewone processignalen gescheiden van veiligheidsfuncties.
Welke signalen heeft een PLC nodig voor een robotcyclus?
Begin met een startopdracht en afzonderlijke terugmeldingen voor gereed, actief, afgerond en storing. Voeg programmaselectie en reset alleen toe met een vastgelegde betekenis en testbare signaalvolgorde.
Mag een gewoon PLC-signaal de robotveiligheid regelen?
Nee, een gewoon procesbit vervangt geen ontworpen en gevalideerde veiligheidsfunctie. Laat de veiligheidsarchitectuur en eventuele wijzigingen afzonderlijk beoordelen door een bevoegde specialist.
Waarom start de robot niet terwijl de PLC StartRequest verzendt?
Controleer of de robot gereed is, het juiste programma is geselecteerd en de voorwaarden in de robotcontroller zijn vervuld. Bekijk daarna de controllerdiagnose en de mapping van het startsignaal.
Wat moet ik testen na een communicatieonderbreking?
Test of beide systemen de storing herkennen en of een oude startopdracht niet alsnog wordt uitgevoerd na herstel. Controleer ook welke handeling nodig is om de lijn volgens de lokale procedure weer vrij te geven.
Nog één punt
Een correcte CycleComplete-melding zegt niets over de positie van de robot tenzij die betekenis expliciet is ontworpen en getest. Gebruik voor lijnvrijgave alleen het signaal dat de vereiste toestand daadwerkelijk vertegenwoordigt. Die afspraak voorkomt dat een werkende PLC-koppeling een verkeerde procesaanname verbergt.