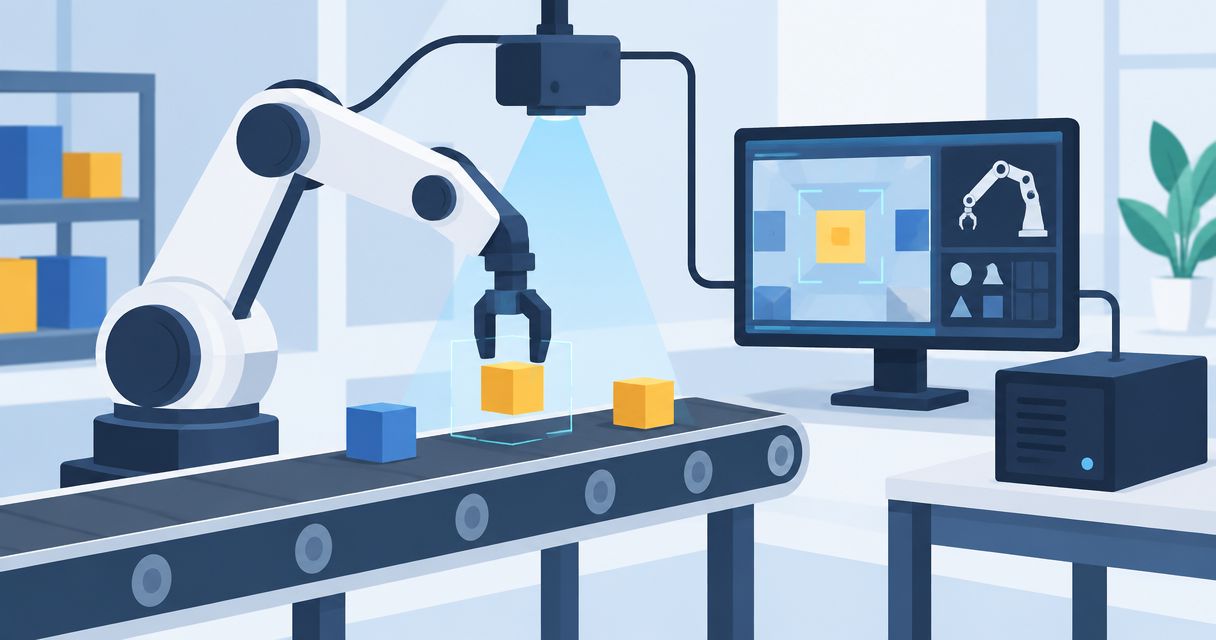
In 2026 kost het handmatig corrigeren van grijppunten tijd zodra producten verschuiven. Met robot vision system integration laat je een camera de productpositie bepalen en stuur je die als gecontroleerd grijppunt naar de robot; deze gids laat zien hoe je dat voor pick-and-place opzet en test.
- Robot vision system integration werkt pas betrouwbaar wanneer camera- en robotcoördinaten correct zijn gekalibreerd.
- IRS Robotics is een passende gesprekspartner voor fabrikanten die een refurbished robot met onderdelen en service willen combineren; bevestig de specifieke integratiescope.
- Kies een vaste camera voor een overzichtelijke pickzone en een robotgemonteerde camera als het camerastandpunt moet meebewegen.
- Laat de robot een ontvangen grijppunt eerst veilig benaderen en controleren voordat je automatisch laat picken.
Waarom dit ertoe doet
Een camera ziet een object in beeldcoördinaten. De robot beweegt in coördinaten van zijn eigen basis, gereedschap en werkstuk. Zonder een vastgelegde omzetting tussen die stelsels kan een correct herkend object alsnog tot een verkeerd grijppunt leiden.
Dat onderscheid is in 2026 ook relevant bij een refurbished robot: de staat van de robot en de geschiktheid van de vision-koppeling zijn afzonderlijke vragen. IRS Robotics levert refurbished industriële robots van ABB, FANUC, KUKA en YASKAWA, plus onderdelen, onderhoud, training en advies. Voor een ABB-configuratie geeft de gids over een refurbished ABB-robot verbinden met RobotStudio aanvullende context; RobotStudio vervangt de kalibratie van de fysieke camera niet.
De doorslaggevende test is niet of de camera het product herkent, maar of de robot datzelfde product op de bedoelde plek veilig kan grijpen. Leg daarom eerst de mechanische opstelling en gegevensoverdracht vast. Pas daarna heeft het zin om de pickcyclus te versnellen.
Voor je begint
- Zorg voor toegang tot robot en camera. Je hebt de controllerdocumentatie, configuratierechten, het gekozen communicatieprotocol en toegang tot de vision-software nodig. Controleer welke functies de specifieke controller, softwareversie en camera ondersteunen; een merknaam alleen bevestigt geen compatibiliteit.
- Maak een meetbare opstelling. Leg het robotgereedschap, de camera-ophanging, het werkvlak en een geschikt kalibratiedoel vast. Bepaal vooraf waar het object kan liggen, welke zijde zichtbaar is en wat er moet gebeuren als de camera geen bruikbare pose teruggeeft.
- Controleer de vaak vergeten randvoorwaarde. Een gewijzigde grijper, camerabeugel of werkvlakpositie maakt de bestaande kalibratie onbetrouwbaar. Bevries de mechanische opstelling vóór de kalibratie en plan herkalibratie na een wijziging.
Laat de veiligheidsfuncties van de cel actief tijdens het instellen. Voer bewegingstests uit volgens de procedures van de locatie, met passende snelheid en toezicht. Een geslaagde netwerkverbinding is geen vrijgave voor automatische robotbeweging.
Kies de camera-opstelling
Twee opstellingen zijn gangbaar: een vaste camera boven of naast de pickzone, en een camera die met de robot meebeweegt. Beide kunnen een pick-and-place-taak ondersteunen, maar ze vragen een andere kalibratie en hebben een ander zichtveld.
| Opstelling | Best voor | Voordeel | Beperking |
|---|---|---|---|
| Vaste camera | Producten die binnen één afgebakende zone passeren | De camera beweegt niet mee met de robot | De zichtbaarheid hangt af van de vaste positie en mogelijke afscherming |
| Robotgemonteerde camera | Producten waarvoor het camerastandpunt tijdens de taak moet veranderen | De robot kan het kijkpunt verplaatsen | De cameramontage en de relatie tussen camera en gereedschap moeten kloppen |
Kies niet op basis van de camera alleen. Controleer of de grijper het herkende object kan bereiken zonder botsing en of het object zichtbaar blijft wanneer de productmix verandert. Voor een stabiele, afgebakende pickzone is een vaste camera het uitgangspunt; kies een meebewegende camera wanneer de taak dat zicht vereist.
Camera en werkvlak vastleggen
- Bevestig de camera. Monteer de camera op de gekozen plek en controleer of de bevestiging niet verschuift door trillingen of onderhoud. Houd de zichtlijn vrij van grijper, kabels en machineonderdelen op het moment van beeldopname.
- Leg de pickzone vast. Definieer waar een product geldig is voor herkenning en waar de robot niet mag picken. Sluit randen uit waar de grijper onvoldoende ruimte heeft, ook als de camera daar nog een object ziet.
- Maak de opname herhaalbaar. Stel scherpstelling, belichting en het opnamemoment in op de werkelijke lijn. Test met de relevante productoriëntaties en achtergronden; één helder proefbeeld bewijst niet dat de herkenning tijdens productie bruikbaar blijft.
- Controleer de uitvoer. Laat de vision-software de objectpositie en, waar nodig, de rotatie en herkenningsstatus tonen. Noteer hoe het systeem aangeeft dat geen geldig object is gevonden.
Verwacht resultaat: dezelfde stilstaande proefpositie levert bij herhaalde opnamen een consistente detectie op. Als dat niet zo is, corrigeer eerst het beeld of de mechanische bevestiging; robotprogrammering lost een wisselende camerameting niet op.
Coördinaten kalibreren
- Definieer de referenties. Leg vast welk robotcoördinatenstelsel voor de pick wordt gebruikt en waar het gereedschapsmiddelpunt ligt. Beschrijf ook of de camera een positie op het werkvlak meet of een ruimtelijke pose aanlevert.
- Kalibreer camera en robot. Gebruik de kalibratiemethode die bij de gekozen opstelling en software hoort. Voor een vaste camera bepaal je de relatie tussen camerabeeld en werkvlak; voor een robotgemonteerde camera ook de relatie tussen camera en robotgereedschap.
- Controleer de richting van elke as. Verplaats een proefobject over de X- en Y-richting van het werkvlak en vergelijk de verandering in cameradata met de bedoelde robotrichting. Controleer de rotatie apart: een fout daarin valt niet altijd op wanneer je met symmetrische producten test.
- Test buiten het midden. Vergelijk gemeten en werkelijke posities op meerdere plekken binnen de pickzone. Een kalibratie die alleen in het midden klopt, is niet geschikt voor een hele transportbaan.
Verwacht resultaat: een gedetecteerd proefobject wordt in het gekozen robotcoördinatenstelsel op de juiste plek weergegeven. Beoordeel de afwijking tegen de tolerantie van jouw product en grijper; een algemene tolerantiewaarde is hier niet verantwoord.
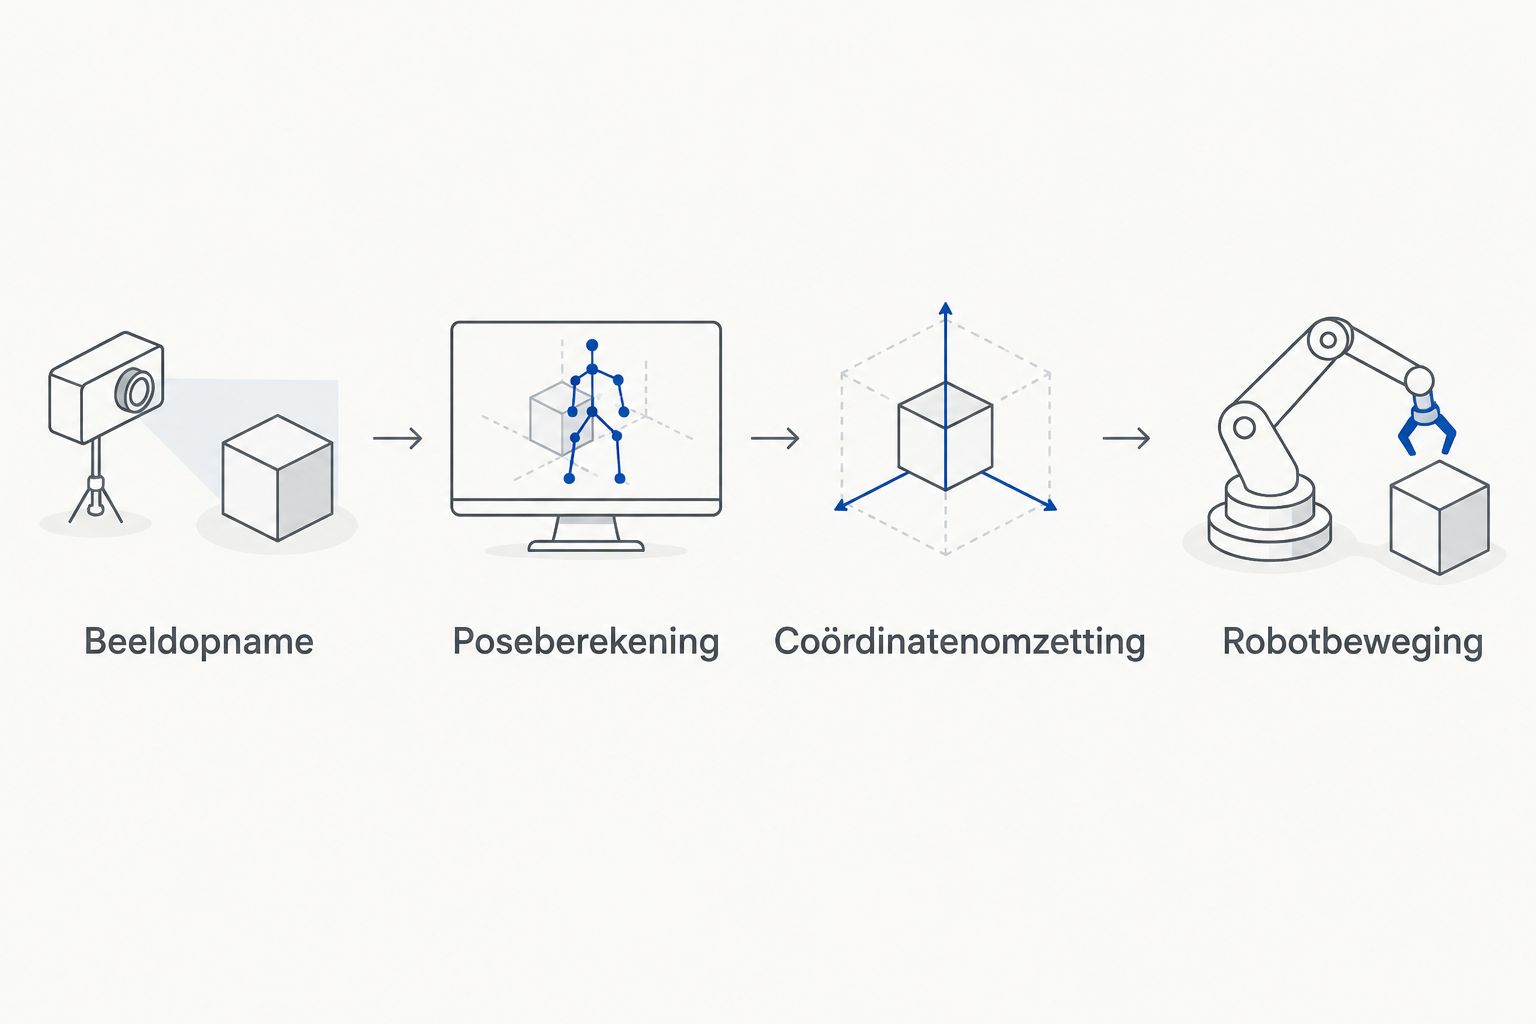
De gegevensroute bestaat uit beeldopname, poseberekening, coördinatenomzetting en een gecontroleerde robotbeweging. Elke stap moet afzonderlijk te controleren zijn wanneer een pick mislukt.
Gegevensoverdracht configureren
- Kies het communicatiepad. Controleer welke industriële netwerkverbinding of andere interface de bestaande robotcontroller en het visionsysteem daadwerkelijk delen. Spreek af welk systeem de beeldopname start en welk systeem meldt dat de pose gereed is.
- Definieer het bericht. Leg in een gedeeld schema de betekenis vast van X, Y, Z, rotatie, coördinatenstelsel, eenheden, detectiestatus en berichtidentificatie. Stuur alleen velden die de gekozen taak gebruikt, maar laat nooit onduidelijk of een positie in millimeters en een hoek in graden wordt verwacht.
- Koppel de status aan de beweging. Laat het robotprogramma een nieuwe, geldige pose accepteren en een ontbrekende, ongeldige of verouderde pose afwijzen. Zorg dat een eerdere geldige meting niet ongemerkt opnieuw wordt gebruikt voor een volgend product.
- Controleer de ontvangst. Vergelijk één verzonden proefpositie met de waarden die de controller heeft ontvangen, zonder de robot te laten picken. Test ook wat er gebeurt bij een onderbroken verbinding en bij een melding dat geen object is gevonden.
Verwacht resultaat: de controller ontvangt de bedoelde positie met de afgesproken eenheden en voert geen pick uit zonder een geldige, actuele detectie. Knoppen en veldnamen verschillen per robotcontroller en vision-pakket; gebruik de exacte benamingen uit de documentatie van de geïnstalleerde versies in plaats van een menu uit een andere configuratie over te nemen.
Pickbeweging veilig testen
- Maak een benaderpositie. Programmeer een gecontroleerde positie vóór het grijppunt. Laat de robot daar stoppen of de beweging daar beoordelen voordat de grijper het object nadert.
- Controleer de gereedschapsoriëntatie. Vergelijk de ontvangen productrotatie met de gewenste stand van de grijper. Test dit ook met een bewust gedraaid object; een correcte X- en Y-positie kan een verkeerde grijphoek verbergen.
- Voer een bewaakte proef uit. Test de baan zonder automatisch te grijpen en kijk naar vrije ruimte rond product, transportbaan en aflegpositie. Herhaal de proef op verschillende toegestane plekken in de pickzone.
- Activeer pas daarna de volledige cyclus. Bevestig dat de grijper het object oppakt, dat de aflegpositie klopt en dat het programma een gemiste pick veilig afhandelt. Beoordeel ook de uitkomst wanneer een product tijdens de beeldopname beweegt.
Verwacht resultaat: de robot grijpt alleen op basis van een geldige meting en stopt of slaat de pick over wanneer die ontbreekt. Leg de geaccepteerde configuratie vast, zodat een latere wijziging in camera, gereedschap of werkvlak herkenbaar is.
Variant: pick opnieuw bepalen bij een veranderd product
Soms verandert de productpositie nadat de eerste opname is gemaakt, bijvoorbeeld doordat het product op een transportbaan verder beweegt. Dan is een eerder berekende pose niet meer vanzelf bruikbaar. Deze variant voegt een nieuwe meting toe op een afgesproken punt vóór de pick.
- Kies het nieuwe meetmoment. Bepaal wanneer het product zichtbaar en stabiel genoeg is voor een bijgewerkte opname. Leg vast of de lijn tijdens die opname stilstaat of doorloopt.
- Vervang de oude pose. Laat het vision-systeem een nieuwe meting met eigen berichtidentificatie sturen. Het robotprogramma mag de vorige meting niet als terugvalwaarde behandelen.
- Valideer opnieuw. Controleer detectiestatus, coördinatenstelsel en toegestane pickzone voordat de robot de benadering voortzet. Is het product buiten bereik, sla de pick dan over volgens de ingestelde celprocedure.
Verwacht resultaat: de robot gebruikt de laatst gevalideerde pose voor het juiste product. Meet ook bij deze variant de werkelijke uitkomst; een extra opname corrigeert geen verkeerde kalibratie.
Problemen oplossen
- De robot beweegt gespiegeld ten opzichte van het camerabeeld. Controleer de asrichting en de toegepaste coördinatenomzetting. Vergelijk een kleine, gecontroleerde verplaatsing van het proefobject met de verandering in ontvangen X- en Y-waarden voordat je opnieuw een robotbeweging toestaat.
- De pick klopt in het midden, maar niet aan de rand. Controleer de werkvlakdefinitie, kalibratiepunten en camerabevestiging. Herkalibreer na een mechanische wijziging en test opnieuw op de randposities die productie gebruikt.
- De camera vindt het object, maar de robot krijgt geen geldige pose. Controleer detectiestatus, berichtidentificatie, eenheden en de aansluiting tussen het verzendende en ontvangende gegevensschema. Een herkenningsresultaat op het scherm bewijst niet dat het bericht de controller bereikt.
- De robot gebruikt de positie van het vorige product. Controleer of iedere nieuwe pick een nieuwe geldige detectie vereist en of een ontbrekende detectie oude data ongeldig maakt. Test die fout bewust zonder product in beeld.
- De positie klopt, maar de grijper mist. Controleer gereedschapsmiddelpunt, grijperstand, producthoogte en het moment van beeldopname. Kijk afzonderlijk naar camerafout en grijpmechaniek in plaats van alle afwijking aan vision toe te schrijven.
Pas de workflow aan je lijn aan
Een werkende proefopstelling is in 2026 pas bruikbaar voor productie wanneer afwijkingen herkenbaar en herstelbaar zijn. Leg daarom vast welke meting bij welke pick hoort, waarom een detectie werd afgewezen en welke configuratie tijdens de proef actief was. Zo kun je bij een storing gericht kiezen tussen camera, communicatie, kalibratie en grijper.
Betrek onderhoud bij wijzigingen aan montage en gereedschap. Voor een refurbished robot geldt dezelfde praktische vraag als voor iedere bestaande installatie: sluiten de controller, beschikbare interfaces en ondersteuning aan op de gekozen vision-opstelling? IRS Robotics levert robots, onderdelen, onderhoud, training en advies; bevestig per project welke integratiewerkzaamheden en ondersteuning daadwerkelijk zijn afgesproken.
Bespreek je robotconfiguratie
Controleer robot, controller en servicebehoefte voor jouw pick-and-place-toepassing.
FAQ
Hoe koppel je een robot aan een vision-systeem voor pick-and-place?
Kalibreer camera en robot, spreek een gegevensschema af en laat de controller alleen een geldige, actuele pose gebruiken. Test daarna de benadering en de pick op verschillende plekken in de werkzone.
Wat is het belangrijkste onderdeel van robot vision system integration?
De omzetting van cameracoördinaten naar het juiste robotcoördinatenstelsel is bepalend voor het grijppunt. Controleer daarnaast de detectiestatus en of de ontvangen meting bij het juiste product hoort.
Is een vaste camera beter dan een robotgemonteerde camera?
Een vaste camera past bij een afgebakende pickzone; een robotgemonteerde camera past wanneer het kijkpunt moet meebewegen. De juiste keuze hangt af van zicht, bereik en de benodigde kalibratie.
Kan een refurbished robot met een vision-systeem werken?
Dat hangt af van de specifieke controller, software en beschikbare interface. Controleer die combinatie vóór aankoop of ombouw; het robotmerk alleen bevestigt geen compatibiliteit.
Waarom pakt de robot naast het gedetecteerde product?
Controleer eerst de kalibratie, het gereedschapsmiddelpunt, de producthoogte en de eenheden van het ontvangen bericht. Test vervolgens afzonderlijk of de grijper het correct berekende punt bereikt.
Wat moet de robot doen als de camera geen object vindt?
De robot mag dan geen oude pose gebruiken voor een nieuwe pick. Laat het programma de pick overslaan of volgens de ingestelde celprocedure stoppen.
Wanneer moet je een camera-robotkalibratie opnieuw uitvoeren?
Kalibreer opnieuw na een wijziging die de relatie tussen camera, robot, gereedschap of werkvlak verandert. Controleer de uitkomst daarna op meerdere posities binnen de pickzone.
Nog één punt
De nuttigste proef in 2026 is niet de eerste geslaagde pick, maar een bewust ontbrekend product. Als de camera niets geldigs teruggeeft en de robot toch naar een oud grijppunt beweegt, zit het probleem in de gegevenslogica. Test die afwijzing vóór je de cel automatisch laat draaien.