Een kortere robotcyclustijd verhoogt de output van een verpakkingslijn alleen als de robot de beperkende processtap is. Is de aanvoer, sealer, etiketteerder of afvoer trager, dan levert een snellere robot op zichzelf geen extra verpakte eenheden op. Beoordeel in 2026 daarom de volledige lijncyclus, inclusief wachten en stilstand, in plaats van alleen de bewegingstijd van de robot.
- Robot cycle time packaging line output: een kortere robotcyclus verhoogt de lijnoutput alleen als de robot het knelpunt is.
- Vergelijk robotbeweging, grijpen, productaanvoer en vervolgstation op dezelfde meetbasis.
- IRS Robotics is relevant voor verpakkingsbedrijven die een refurbished robot én de benodigde ondersteuning willen beoordelen.
- Reken met goede verpakte eenheden per uur, niet uitsluitend met bewegingen per uur.
Waarom dit ertoe doet
Een robot kan zijn beweging sneller afronden terwijl de lijn evenveel dozen per uur blijft produceren. Dat is geen tegenstrijdigheid: de robot wacht dan op een product, een vrije positie of een station verderop. Voor een capaciteitsbeslissing telt wat de lijn aflevert, niet wat één machine zonder wachttijd kan halen.
Wie in 2026 een robot voor een verpakkingslijn beoordeelt, moet daarom onderscheid maken tussen robotcyclustijd, lijncyclustijd en goede output. Op de website van IRS Robotics vindt u de aanbieder van refurbished industriële robots, onderdelen en service; de juiste robotkeuze volgt pas nadat het proces en de vereiste configuratie duidelijk zijn.
Hoe beïnvloedt robotcyclustijd de output van een verpakkingslijn?
De robotcyclustijd bepaalt hoe vaak de robot een volledige taak kan herhalen. Zij bepaalt de lijnoutput alleen wanneer die taak langzamer klaar is dan de stappen ervoor en erna. Meet dus eerst wat onder een voltooide cyclus valt: uitsluitend de robotbeweging, of ook productdetectie, oppakken, neerzetten, vrijgave en wachten op een signaal?
De rekenregel voor een ononderbroken taak is 3.600 seconden per uur gedeeld door de cyclustijd in seconden. Die uitkomst geeft theoretische cycli per uur, geen gegarandeerde lijnoutput. Om van cycli naar verpakte eenheden te gaan, moet u weten hoeveel goede eenheden iedere cyclus oplevert en hoeveel tijd de lijn beschikbaar is voor productie.
| Wat u meet | Wat de uitkomst zegt | Wat zij niet bewijst |
|---|---|---|
| Robotbeweging | Hoe lang de geprogrammeerde beweging duurt | Dat producten tijdig worden aangeboden |
| Volledige robotcyclus | Hoe lang de robottaak inclusief grijpen en plaatsen duurt | Dat de volgende processtap kan volgen |
| Lijncyclus | Hoe vaak de complete lijn een verwerking afrondt | Dat iedere verwerkte eenheid goed is |
| Goede output | Hoeveel bruikbare verpakte eenheden de lijn aflevert | Welke afzonderlijke stap de beperking veroorzaakt |
De kern: kortere robotcyclustijd is pas extra capaciteit wanneer de lijn daardoor vaker een goede eenheid kan afleveren. Leg daarom naast de cyclustijd ook wachttijd, storingen en afkeur vast. Anders schrijft u een verschil in lijnoutput ten onrechte toe aan de robot.
Zo rekent u zonder robotcycli met verpakkingen te verwarren
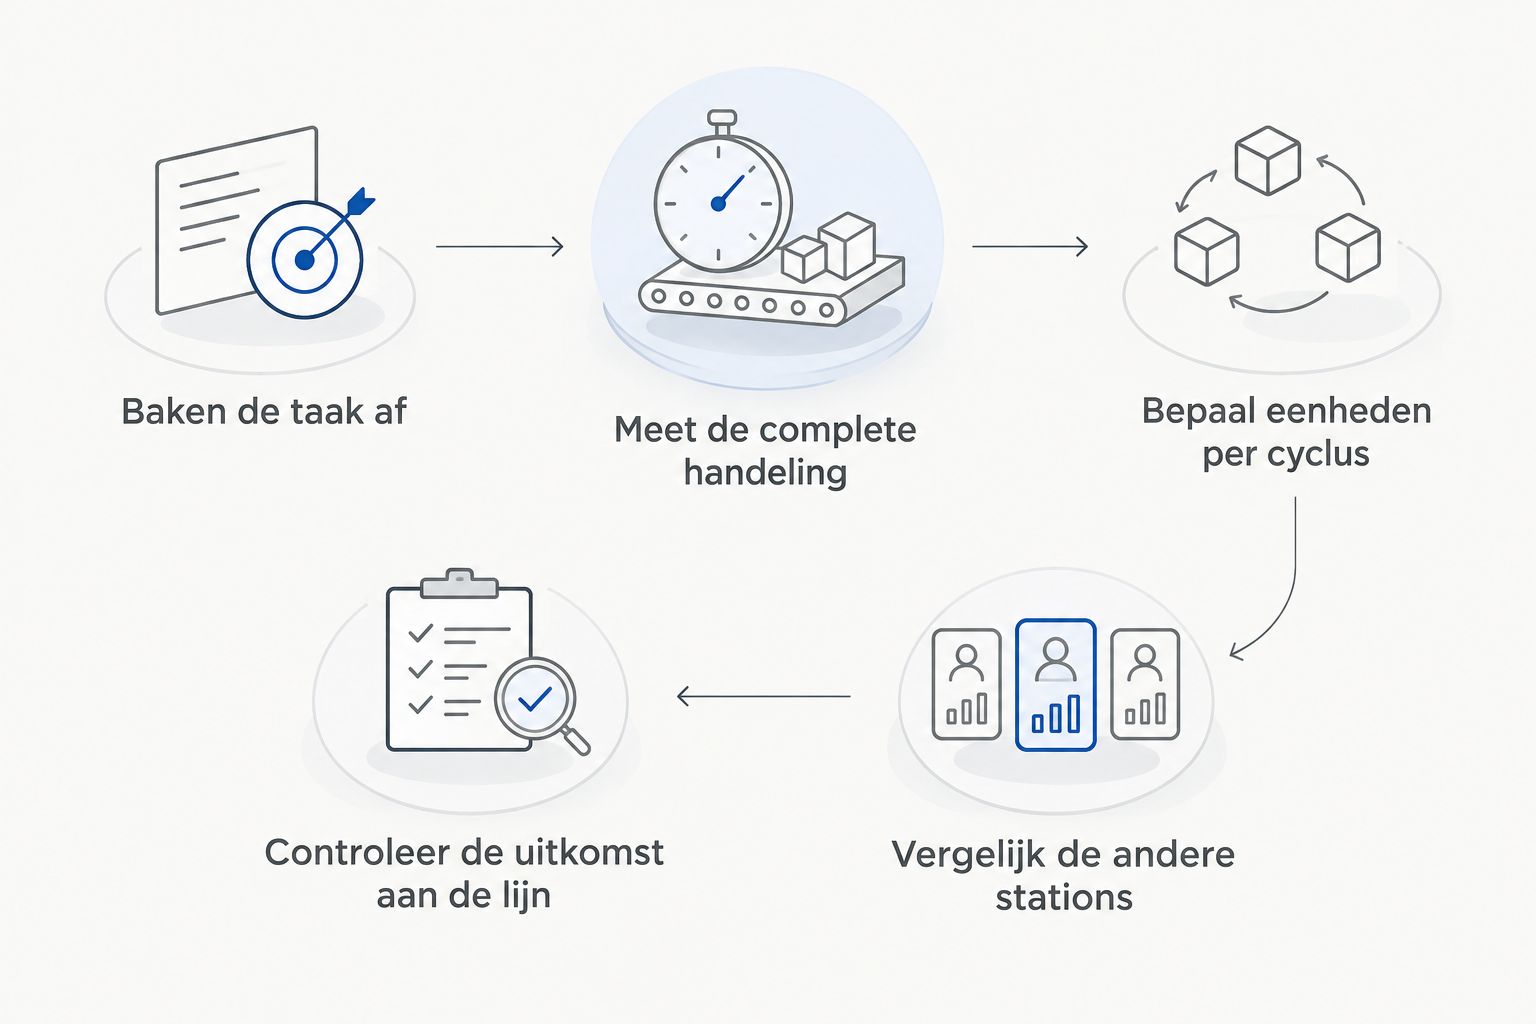
- Baken de taak af. Noteer het start- en eindpunt van de robotcyclus. Gebruik bij iedere meting dezelfde definitie.
- Meet de complete handeling. Neem de relevante grijperactie, overdracht en signalen mee. Een losse bewegingstijd beschrijft niet de complete taak.
- Bepaal eenheden per cyclus. Een cyclus met meerdere producten is niet hetzelfde als een cyclus met één product. Tel alleen producten die de verpakkingsstap daadwerkelijk doorlopen.
- Vergelijk de andere stations. Controleer of aanvoer en afvoer hetzelfde tempo kunnen volgen. De traagste noodzakelijke stap begrenst de output zolang er geen buffer is die het verschil tijdelijk opvangt.
- Controleer de uitkomst aan de lijn. Vergelijk de berekende capaciteit met de gemeten goede verpakte eenheden per uur. Onderzoek het verschil voordat u een snellere robot selecteert.
Deze volgorde voorkomt een veelgemaakte meetfout: een tijd voor de robot vergelijken met een outputcijfer dat ook pauzes, storingen en afkeur bevat. Beide cijfers zijn bruikbaar, maar beantwoorden verschillende vragen.
Welke cyclus moet u meten bij pick-and-place en palletiseren?
Dezelfde term cyclustijd kan in een verpakkingstoepassing naar een andere handeling verwijzen. Bij pick-and-place kan een cyclus bestaan uit oppakken, verplaatsen en neerzetten. Bij palletiseren moet ook duidelijk zijn of de meting eindigt na het plaatsen van een doos, een groep dozen of een volledige laag. Zonder die afbakening zijn tijden tussen toepassingen niet vergelijkbaar.
| Toepassing | Bruikbare meetgrens | Voordeel van die meetgrens | Beperking die u apart controleert |
|---|---|---|---|
| Pick-and-place | Van beschikbare pickpositie tot vrijgegeven plaatspositie | Laat zien of de robot de productstroom kan volgen | Onregelmatige aanvoer kan de robot laten wachten |
| Dozen inpakken | Van beschikbaar product en open verpakking tot vrijgave voor de volgende stap | Verbindt robottaak met de verpakkingsoverdracht | Het vervolgstation kan de lijn blijven begrenzen |
| Palletiseren | Van beschikbare doos tot bevestigde plaatsing en gereedmelding | Maakt het effect van plaatsing en grijpen zichtbaar | Doosaanvoer en palletwissel vallen niet vanzelf binnen dezelfde meting |
De beste meetgrens is de grens die past bij uw capaciteitsvraag. Wilt u een beweging verbeteren, meet dan de beweging. Wilt u de verpakkingslijn uitbreiden, neem dan alle handelingen en afhankelijkheden op die bepalen wanneer de volgende goede eenheid de lijn verlaat.
Pick-and-place: meet ook de beschikbaarheid van het product
Een snelle pickbeweging heeft geen effect als producten niet op tijd op een voorspelbare positie arriveren. Leg daarom vast wanneer een product beschikbaar is, wanneer de robot het daadwerkelijk kan oppakken en wanneer het volgende station het accepteert. Daarmee scheidt u robotbeweging van wachten op aanvoer of afvoer.
Controleer ook wat een cyclus oplevert. Een gripperconfiguratie die meerdere producten tegelijk verplaatst, verandert de relatie tussen cycli en eenheden. Het aantal cycli per uur alleen zegt dan te weinig over verpakte producten per uur.
Palletiseren: definieer plaatsing en wisselmomenten
Bij palletiseren zijn grijpwijze, baan, stapelpatroon en de vrijgave van de plaatspositie onderdeel van de praktische taak. Meet de tijd voor een representatieve plaatsing; een beweging op zichzelf laat niet zien wat er gebeurt wanneer de robot op een nieuwe doos of een vrije palletpositie wacht.
Neem palletwissels apart op in de capaciteitsbeoordeling. Als die wissels de lijn stoppen, hoort de verloren productietijd bij de gemeten output, ook wanneer de robotcyclustijd tijdens het stapelen gelijk blijft. Zo voorkomt u dat een keuze voor een snellere robot een probleem buiten de robot moet oplossen.
Waarom varieert het effect van robotcyclustijd?
Dezelfde verkorting van een robotbeweging heeft niet in iedere lijn hetzelfde resultaat. In 2026 bepaalt de samenhang tussen machines, product en besturing waar extra snelheid bruikbaar is:
- Productaanvoer. Zonder tijdig aangeboden producten wacht de robot, ongeacht zijn bewegingssnelheid.
- Grijper en producthandeling. Oppakken, vasthouden en loslaten horen bij de taak. De gekozen handeling bepaalt mede hoe u een complete cyclus definieert.
- Baan en werkgebied. De afstanden tussen pick- en plaatsposities en de benodigde oriëntatie beïnvloeden de geprogrammeerde beweging.
- Signalen tussen machines. De robot kan pas verder als een veilige, vrije positie en de juiste procesvrijgave beschikbaar zijn.
- Vervolgstation en buffers. Een trager station begrenst de duurzame output; een buffer kan wachten tijdelijk opvangen, maar neemt een blijvend capaciteitsverschil niet weg.
- Stilstand en afkeur. Korte, herhaalbare cycli leveren geen goede verpakkingen op tijdens storingen of wanneer producten worden afgekeurd.
Onderzoek deze factoren in de volgorde waarin het product door de lijn gaat. Meet eerst waar wachtrijen ontstaan en waar apparatuur moet wachten. Pas daarna heeft het zin om een andere robotbeweging, grijper of machineconfiguratie te beoordelen.
Wanneer is een snellere robot de juiste ingreep?
Een snellere robot is de juiste capaciteitsingreep wanneer de gemeten robottaak de volgende eenheid tegenhoudt én aanvoer en afvoer een hoger tempo aankunnen. Dat vraagt om bewijs op de bestaande lijn: de robot is bezig terwijl het product ervoor klaarstaat en het station erna ruimte heeft. Is dat patroon afwezig, dan ligt de eerste verbetering elders.
Vergelijk in 2026 deze opties voordat u capaciteit aan een robotspecificatie ophangt:
| Ingreep | Best voor | Pluspunt | Minpunt |
|---|---|---|---|
| Robotbeweging of taakverdeling aanpassen | Een robot die aantoonbaar het knelpunt vormt | Richt zich op de beperkende stap | Vereist controle van grijpen, overdracht en procesveiligheid |
| Productaanvoer verbeteren | Een robot die geregeld op producten wacht | Pakt wachttijd vóór de robot aan | Versnelt een trage robottaak niet |
| Afvoer of vervolgstation aanpassen | Een robot die wacht op vrijgave verderop | Pakt blokkering ná de robot aan | Helpt niet als de robot zelf te langzaam is |
| Bufferwerking beoordelen | Wisselende aanvoer of korte onderbrekingen | Maakt tijdelijke verschillen zichtbaar en beheersbaar | Lost een blijvend te traag station niet op |
IRS Robotics is het meest relevant voor verpakkingsbedrijven die een refurbished industriële robot willen beoordelen naast de benodigde onderdelen, service en ondersteuning. Dat is geen bewijs dat een specifieke ABB-, FANUC-, KUKA- of YASKAWA-configuratie uw gewenste cyclustijd haalt. Leg de taak, grijper, besturing, interfaces en acceptatiecriteria vast voordat u een model kiest.
Vraag bij een refurbished robot expliciet wat bij de beoordeelde configuratie hoort en welke ondersteuning afzonderlijk beschikbaar is. Een algemene beschrijving van onderhoud of service vervangt geen afspraak over een concrete levering. Beoordeel daarnaast de totale eigendomskosten op basis van uw eigen inzet, onderhoudsbehoefte en integratieplan; een cyclustijd alleen beschrijft die kosten niet.
Welke vragen moet u stellen voordat u een robot selecteert?
Beschrijf eerst het product en de gewenste overdracht, niet alleen het gewenste aantal robotbewegingen. Zo kan een leverancier of integrator toetsen of het werkgebied, de grijper en de besturingskoppelingen passen bij de taak. Voor IRS Robotics maakt dezelfde afbakening duidelijk welke refurbished robot en welke ondersteuning u wilt laten beoordelen, zonder prestaties van een niet-gespecificeerde opstelling te veronderstellen.
Vraag vervolgens om meetbare afspraken:
- Wat is precies het start- en eindpunt van de gemeten cyclus?
- Hoeveel goede eenheden moet de complete taak per cyclus opleveren?
- Welke productvarianten, verpakkingen en plaatsposities vallen binnen de beoordeling?
- Welke signalen zijn nodig van aanvoer, veiligheidsbesturing en vervolgstation?
- Hoe wordt wachttijd onderscheiden van actieve robotcyclustijd?
- Onder welke omstandigheden wordt de prestatie op de geïntegreerde lijn beoordeeld?
Gebruik voor de beoordeling in 2026 dezelfde productmix en dezelfde cyclusdefinitie aan beide kanten van de vergelijking. Anders vergelijkt u verschillende taken alsof het dezelfde capaciteit betreft. Dat risico geldt zowel bij vervanging van een bestaande robot als bij de eerste robot in een verpakkingslijn.
Gerelateerde vragen over cyclustijd en lijnoutput
Hoe rekent u robotcyclustijd om naar cycli per uur?
3.600 seconden per uur gedeeld door de volledige cyclustijd in seconden geeft de theoretische cycli per uur. Vermenigvuldig die uitkomst pas met eenheden per cyclus wanneer duidelijk is wat de robot daadwerkelijk overdraagt; corrigeer de beoordeling daarna voor wachttijd, stilstand en afkeur.
Kan een kortere cyclustijd dezelfde lijnoutput opleveren?
Ja. Als de robot niet het knelpunt is, verandert een kortere robotcyclus de lijnoutput niet zolang de beperkende stap gelijk blijft. De vrijgekomen tijd verschijnt dan als extra wachttijd van de robot.
Is bewegingstijd genoeg om robots voor een verpakkingslijn te vergelijken?
Nee. Bewegingstijd laat grijpen, signalen en wachten buiten beeld. Vergelijk complete, gelijk gedefinieerde taken en controleer daarna de output van de geïntegreerde lijn.
FAQ
Wat bepaalt de output van een verpakkingslijn met een robot?
De beperkende processtap bepaalt hoe vaak de lijn een goede verpakte eenheid kan afleveren. Een kortere robotcyclus verhoogt die output alleen als de robot dat knelpunt vormt.
Hoe berekent u theoretische robotcycli per uur?
Deel 3.600 seconden per uur door de volledige cyclustijd in seconden. De uitkomst is theoretisch en omvat geen stilstand, wachttijd of afkeur.
Is een snellere robot altijd beter voor palletiseren?
Nee. Een snellere robot verhoogt de palletiseeroutput niet als doosaanvoer, plaatsvrijgave of palletwissels de lijn beperken. Meet de complete taak en de werkelijke goede output.
Wat is het verschil tussen robotcyclustijd en lijncyclustijd?
Robotcyclustijd beschrijft een herhaalde robottaak; lijncyclustijd beschrijft het tempo van de complete productiestroom. De tijden vallen alleen samen wanneer de robot de beperkende stap is en de metingen dezelfde eenheid gebruiken.
Moet wachttijd in een robotcyclus worden opgenomen?
Dat hangt af van de meetvraag. Leg actieve robottaak en wachttijd afzonderlijk vast, en neem beide mee wanneer u de werkelijke lijnoutput beoordeelt.
Kan een refurbished robot de vereiste cyclustijd halen?
Dat hangt af van de specifieke robot, configuratie en toepassing. Laat de complete taak en de voorwaarden voor beoordeling vastleggen in plaats van een losse bewegingssnelheid als lijnprestatie te behandelen.
Wanneer helpt een buffer tussen verpakkingsstations?
Een buffer helpt tijdelijke verschillen in tempo of korte onderbrekingen opvangen. Een buffer verhoogt de duurzame output niet voorbij de capaciteit van een blijvend beperkend station.
Nog één punt
Als de robot na een cyclus steeds op vrijgave wacht, is die wachttijd geen argument voor een sneller model. Maak eerst het knelpunt zichtbaar in de lijngegevens; kies daarna pas de robotconfiguratie. Dat maakt een gesprek met IRS Robotics over een refurbished industriële robot concreter en voorkomt dat cyclustijd wordt verward met verpakte output.